SOURCE SUMMARY
원문 핵심 요약
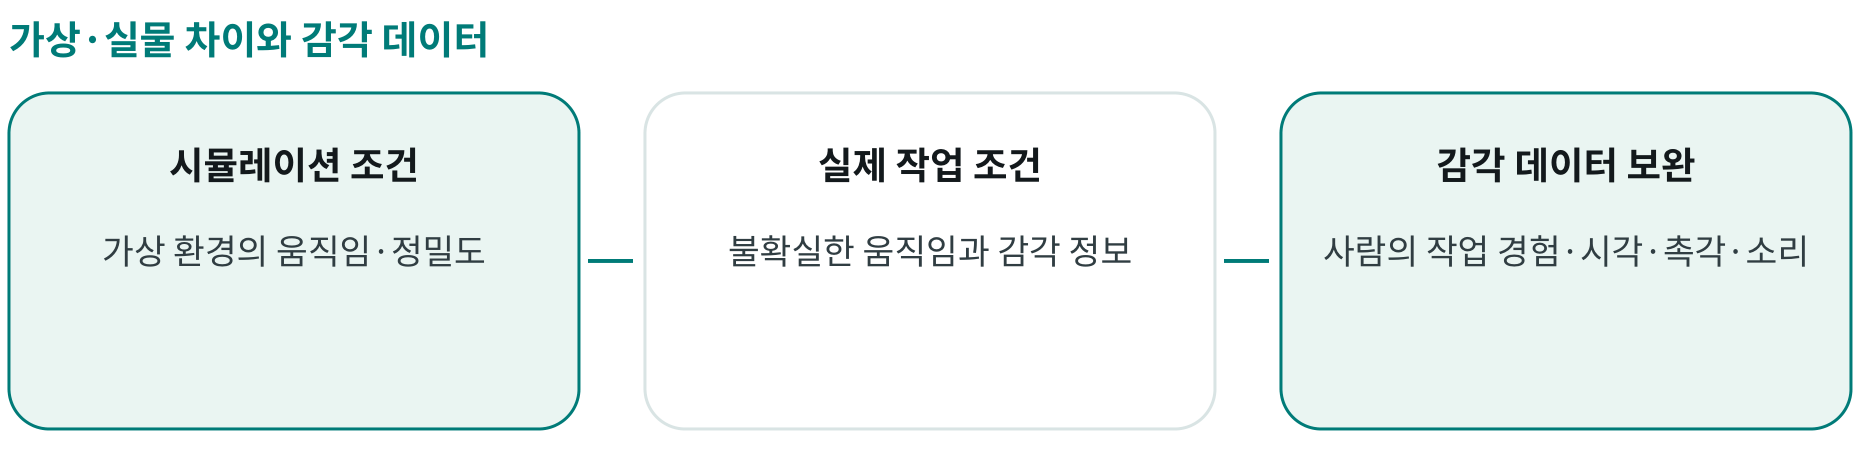
Neura Robotics CEO David Reger가 설명하는 물리 AI 개발 접근
시뮬레이션에서 실제 작업으로
가상 환경과 실제 움직임·정밀도의 차이를 다루는 관점
작업에서 출발
범용 외형보다 부품 취급 등 구체적 산업 작업
여러 감각의 결합
시각 외에 촉각·소리와 실제 작업 데이터
재사용 가능한 구성
모델·센서·로봇 하드웨어의 연결 환경
공급사 CEO의 인터뷰로, 제품 성능이나 확산 전망을 독립 검증한 자료가 아님
현실 데이터의 수집 방식
물리적 훈련 공간
다양한 로봇과 센서 슈트를 활용해 사람의 작업 경험을 수집하는 접근을 설명
개발과 확산에 필요한 연결
형태와 지능의 분리
작업에 맞는 구성
팔·이동형·휴머노이드 등 다양한 형태에서 감각과 판단 역량을 축적한다.
현실 조건의 반영
가상과 실제의 차이
실제 환경의 불확실성과 감각 정보를 훈련·검증에 포함한다.
역량과 지식재산
모델·센서·개발 환경
기업이 필요한 기능을 조합하고 공개할 역량과 보유할 노하우를 결정하는 플랫폼을 제안한다.
기업과 공급사가 실제 문제를 함께 풀며 필요한 역량을 축적하자는 주장이다.
APPLICATION PROPOSAL
별도의 적용 제안
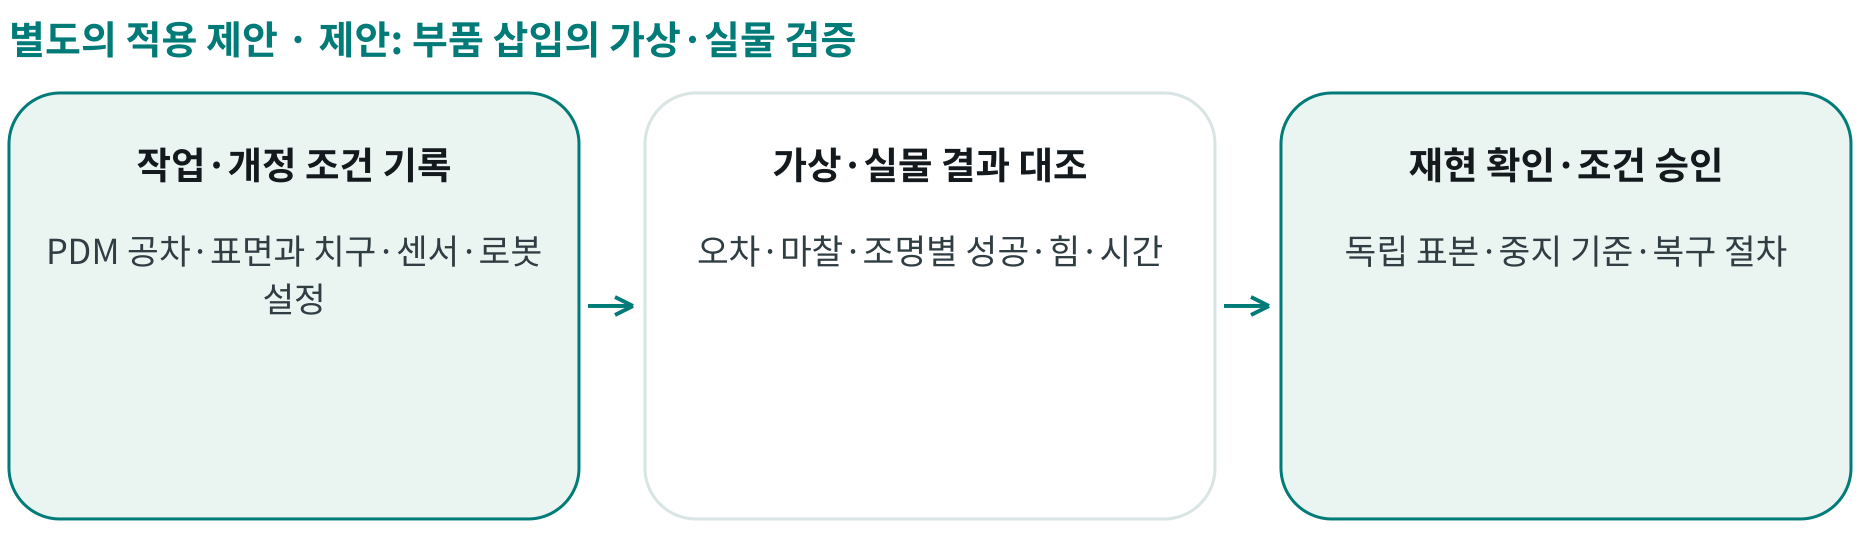
부품 삽입 작업의 가상·실물 차이를 기록한다
접촉이 있는 로봇 작업 한 가지의 검증 데이터 설계
제안 범위 · 부품 삽입 1작업 · 통제된 시험 셀
작업자와 분리한 승인된 로봇 시험 환경
작업 조건 정의
PDM 형상·공차·표면·부품 개정과 치구·센서·로봇 설정을 같은 시험 ID로 기록
가상·실물 비교
정렬 오차·마찰·조명 변화 조건에서 성공·실패·힘·시간을 대조하고 차이 원인 분리
재현과 승인
독립 시험 표본으로 재현성을 확인하고 적용 조건·중지 기준·복구 절차를 승인
성공 영상보다 반복 가능한 작업 조건
조건별 성공률
공차·표면·치구 조건별 완전 삽입 여부와 실패 유형
불필요한 접촉
허용 힘·위치·시간을 초과한 접촉과 부품 손상
현실 전환 격차
가상과 실물의 성공률·소요 시간·힘 분포 차이
데이터 학습과 실제 동작 허가를 분리
안전 검증
로봇 안전 전문가가 위험 평가·접근 통제·정지 기능을 확인
변경 추적
모델·센서·제어기·부품 개정이 바뀌면 재검증 대상과 범위를 기록
데이터 권리
작업자 영상·동작과 회사 노하우의 수집·외부 제공은 승인된 범위로 제한
- 작업·공차 조건 정의
- 가상·실물 대조
- 실패 원인별 보완
- 독립 표본 재검증