SOURCE SUMMARY
원문 핵심 요약
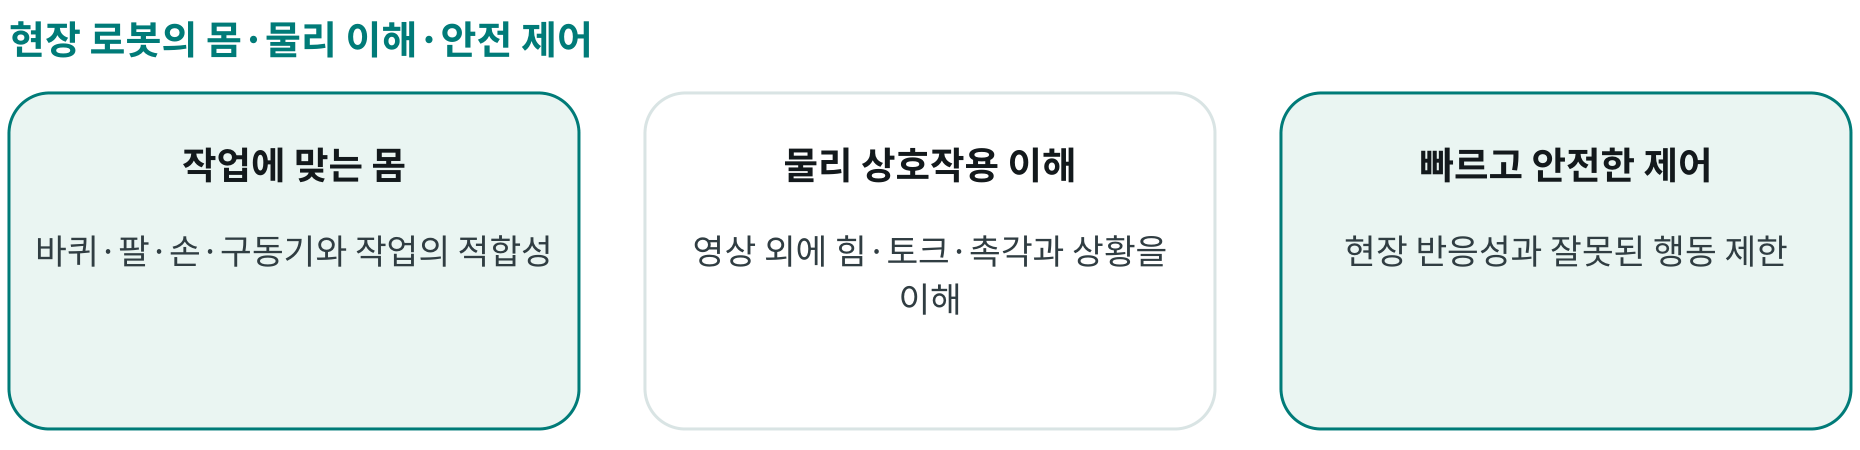
MIT Daniela Rus가 설명한 로봇의 몸·지능·물리 상호작용과 안전 과제
실제 작업에 필요한 세 가지 결합
눈에 띄는 동작 한 번과 현장 신뢰성은 다른 문제
작업에 맞는 몸
바퀴·팔·손·구동기를 수행할 작업과 연결
물리를 다루는 지능
영상만으로 부족한 힘·토크·촉각과 상황을 이해
빠르고 안전한 제어
동적인 작업에 맞는 응답과 잘못된 출력의 제한
연구자 인터뷰의 기술적 관점; 특정 제품의 안전·성능 인증이 아님
로봇 형태에 관한 관점
전용 로봇과 휴머노이드
목적에 맞는 형태를 선택하며 두 방향의 연구가 모두 필요
원문이 짚은 남은 과제
조작과 센서
손·촉각·빠른 인식
사람과 물체에 상호작용하는 조작은 이동보다 복잡하며 센서·손의 발전이 필요하다.
현장 실행
물리 모델·온디바이스
수초의 외부 응답 대기도 동적 상황에서는 맞지 않을 수 있어 현장 반응성이 중요하다.
안전의 검증
제어 계층과 하드웨어
학습 모델의 잘못된 행동을 제한하는 계층과 안전한 물리 구조를 함께 연구한다.
작업에 필요한 신체 구조와 알고리즘이 함께 발전해야 하며 사람이 신뢰할 수 있는 검증이 중요하다.
APPLICATION PROPOSAL
별도의 적용 제안
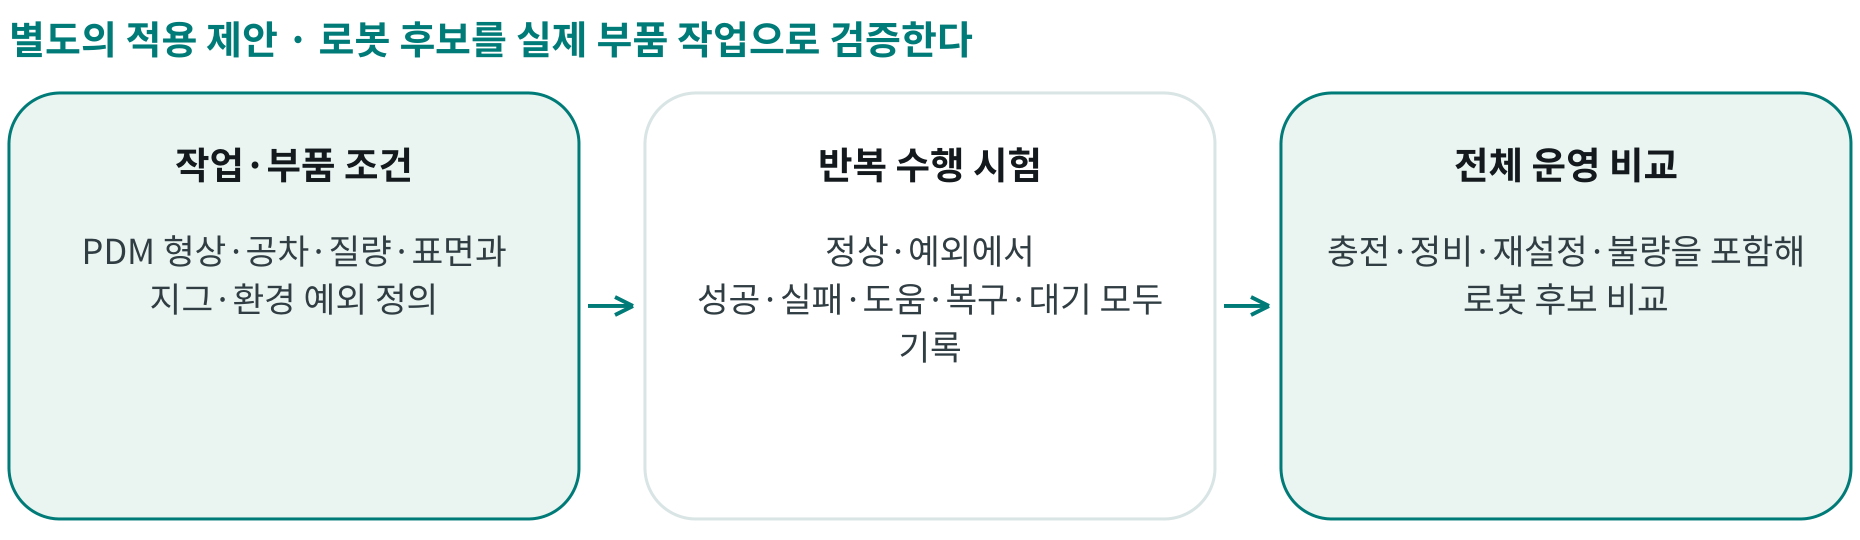
로봇 후보를 실제 부품 작업으로 검증한다
형태나 시연 영상 대신 대표 작업과 예외 조건으로 비교
제안 범위 · 비위험 반복 작업 1개 · 격리 시험
안전 검토를 통과한 시험 셀에서 사람이 감독
작업·부품 조건
PDM 형상·공차·질량·표면과 지그·도구·환경 변동을 정리해 대표·예외 표본 정의
반복 수행 시험
정상과 허용된 예외 조건에서 성공·실패·사람 도움·복구·대기 시간을 모두 기록
전체 운영 비교
충전·정비·재설정·불량 처리까지 포함해 전용 팔·이동 로봇 등 후보의 적합성을 검토
성공 영상보다 지속 가능한 작업 결과
무개입 성공률
사람이 개입하지 않고 품질 기준까지 통과한 작업 비율
실제 처리량
실패·복구·충전·교체 시간을 포함한 양품 처리량과 변동
변경 대응 부담
부품 개정·지그 변경 시 재설정·학습·검증에 필요한 작업량
시범 성공을 안전 인증으로 해석하지 않기
안전 책임
안전 전문가가 구역·정지·복구·사람 접근 조건을 승인한 범위에서 시험
제어 통제
학습 모델이 안전 제한을 변경하거나 우회하지 못하게 분리
확대 관문
장시간 신뢰성·품질·복구·현장 위험 검증 후에만 운영 적용 검토
- 작업·변동 범위 정의
- 안전 시험 조건 승인
- 반복·복구 성능 측정
- 총운영 적합성 판정