Python 시뮬레이션 루프의 연결과 검증
Python in the loop: AI-driven simulation and validation for autonomous systems – Simcenter Prescan 2606
공식 원문 보기SOURCE SUMMARY
원문 핵심 요약
이미지 전체 텍스트
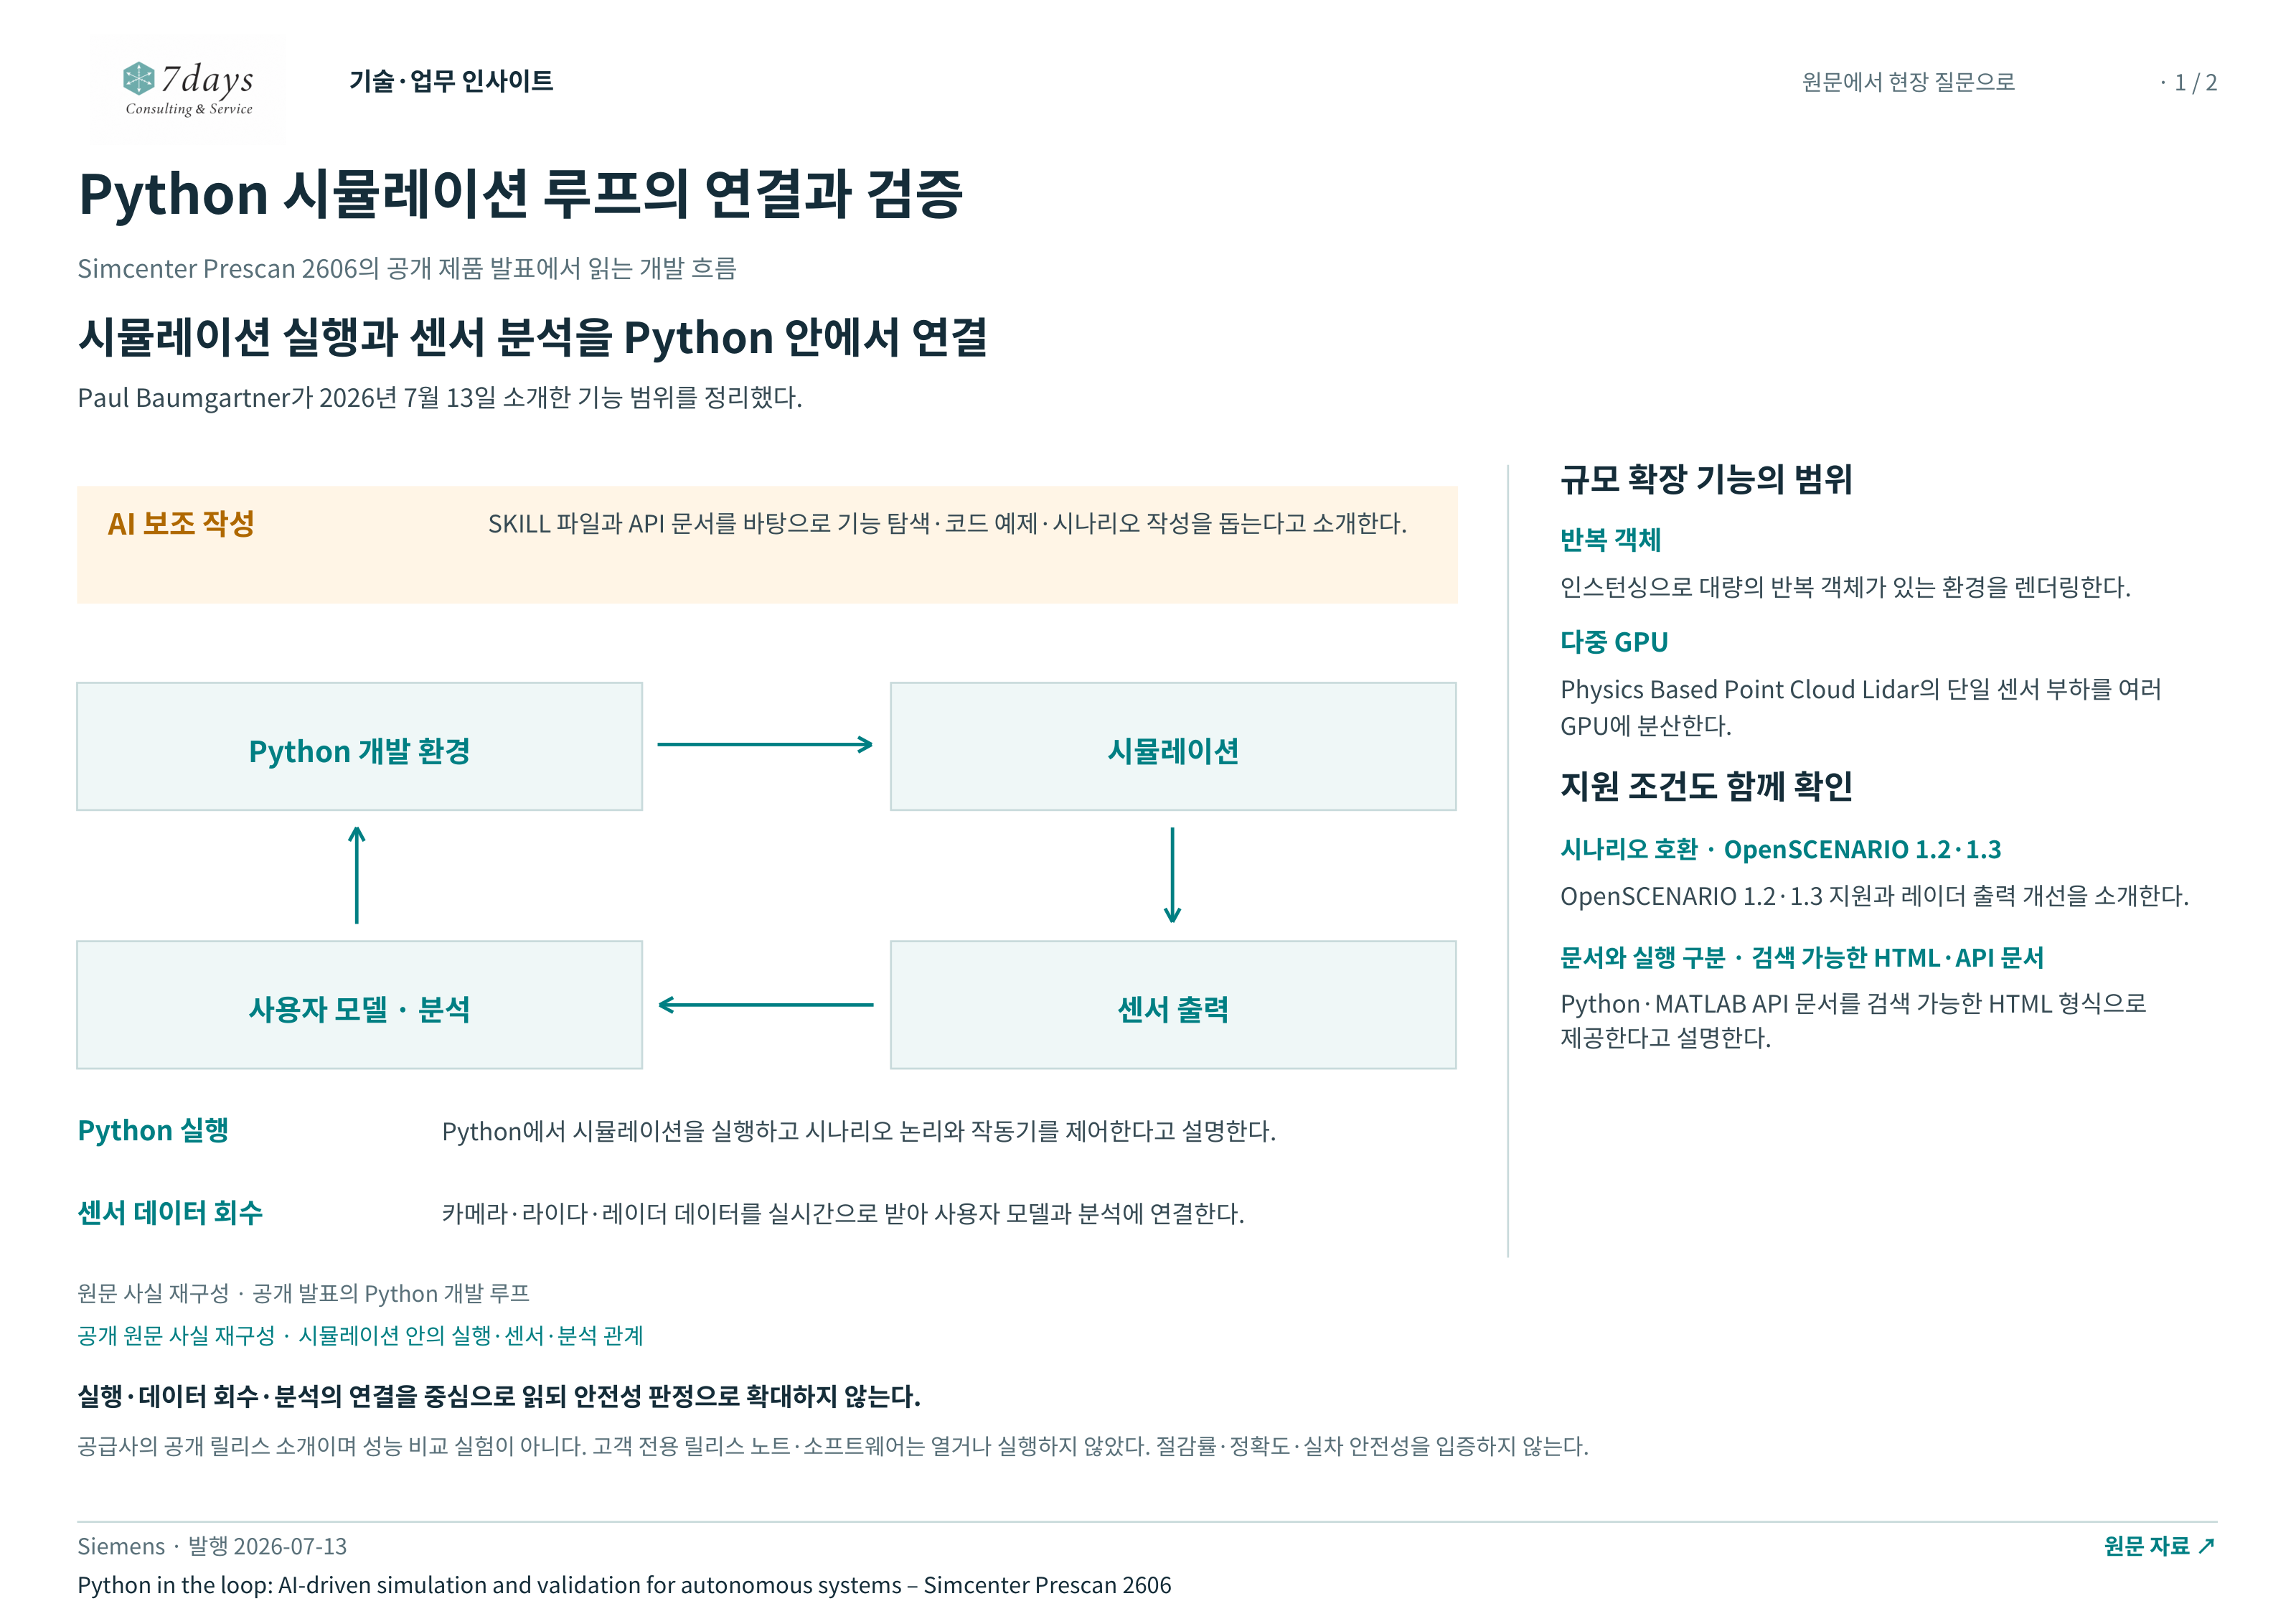
Python 시뮬레이션 루프의 연결과 검증 Siemens · Python in the loop: AI-driven simulation and validation for autonomous systems – Simcenter Prescan 2606 · 발행 2026-07-13 원문에서 현장 질문으로 분류: 제조 R&D · AI 트렌드 · 업무혁신 Simcenter Prescan 2606의 공개 제품 발표에서 읽는 개발 흐름 시뮬레이션 실행과 센서 분석을 Python 안에서 연결 Paul Baumgartner가 2026년 7월 13일 소개한 기능 범위를 정리했다. Python 실행: Python에서 시뮬레이션을 실행하고 시나리오 논리와 작동기를 제어한다고 설명한다. 센서 데이터 회수: 카메라·라이다·레이더 데이터를 실시간으로 받아 사용자 모델과 분석에 연결한다. AI 보조 작성: SKILL 파일과 API 문서를 바탕으로 기능 탐색·코드 예제·시나리오 작성을 돕는다고 소개한다. 원문 사실 재구성 · 공개 발표의 Python 개발 루프 Python 개발 환경 → 시뮬레이션 → 센서 출력 → 사용자 모델 · 분석의 연결을 도식화했다. AI 보조 작성은 별도 입력이며 안전성 판정이 아니다. 공개 원문 사실 재구성 · 시뮬레이션 안의 실행·센서·분석 관계 규모 확장 기능의 범위 반복 객체: 인스턴싱으로 대량의 반복 객체가 있는 환경을 렌더링한다. 다중 GPU: Physics Based Point Cloud Lidar의 단일 센서 부하를 여러 GPU에 분산한다. 지원 조건도 함께 확인 시나리오 호환 · OpenSCENARIO 1.2·1.3: OpenSCENARIO 1.2·1.3 지원과 레이더 출력 개선을 소개한다. 문서와 실행 구분 · 검색 가능한 HTML·API 문서: Python·MATLAB API 문서를 검색 가능한 HTML 형식으로 제공한다고 설명한다. 실행·데이터 회수·분석의 연결을 중심으로 읽되 안전성 판정으로 확대하지 않는다. 공급사의 공개 릴리스 소개이며 성능 비교 실험이 아니다. 고객 전용 릴리스 노트·소프트웨어는 열거나 실행하지 않았다. 절감률·정확도·실차 안전성을 입증하지 않는다. 원문 자료: https://blogs.sw.siemens.com/simcenter/python-in-the-loop-ai-driven-simulation-and-validation-for-autonomous-systems-simcenter-prescan-2606/
Simcenter Prescan 2606의 공개 제품 발표에서 읽는 개발 흐름
시뮬레이션 실행과 센서 분석을 Python 안에서 연결
Paul Baumgartner가 2026년 7월 13일 소개한 기능 범위를 정리했다.
Python 실행
Python에서 시뮬레이션을 실행하고 시나리오 논리와 작동기를 제어한다고 설명한다.
센서 데이터 회수
카메라·라이다·레이더 데이터를 실시간으로 받아 사용자 모델과 분석에 연결한다.
AI 보조 작성
SKILL 파일과 API 문서를 바탕으로 기능 탐색·코드 예제·시나리오 작성을 돕는다고 소개한다.
원문 사실 재구성 · 공개 발표의 Python 개발 루프
규모 확장 기능의 범위
반복 객체
인스턴싱으로 대량의 반복 객체가 있는 환경을 렌더링한다.
다중 GPU
Physics Based Point Cloud Lidar의 단일 센서 부하를 여러 GPU에 분산한다.
지원 조건도 함께 확인
시나리오 호환
OpenSCENARIO 1.2·1.3
OpenSCENARIO 1.2·1.3 지원과 레이더 출력 개선을 소개한다.
문서와 실행 구분
검색 가능한 HTML·API 문서
Python·MATLAB API 문서를 검색 가능한 HTML 형식으로 제공한다고 설명한다.
실행·데이터 회수·분석의 연결을 중심으로 읽되 안전성 판정으로 확대하지 않는다.
APPLICATION PROPOSAL
별도의 적용 제안
이미지 전체 텍스트
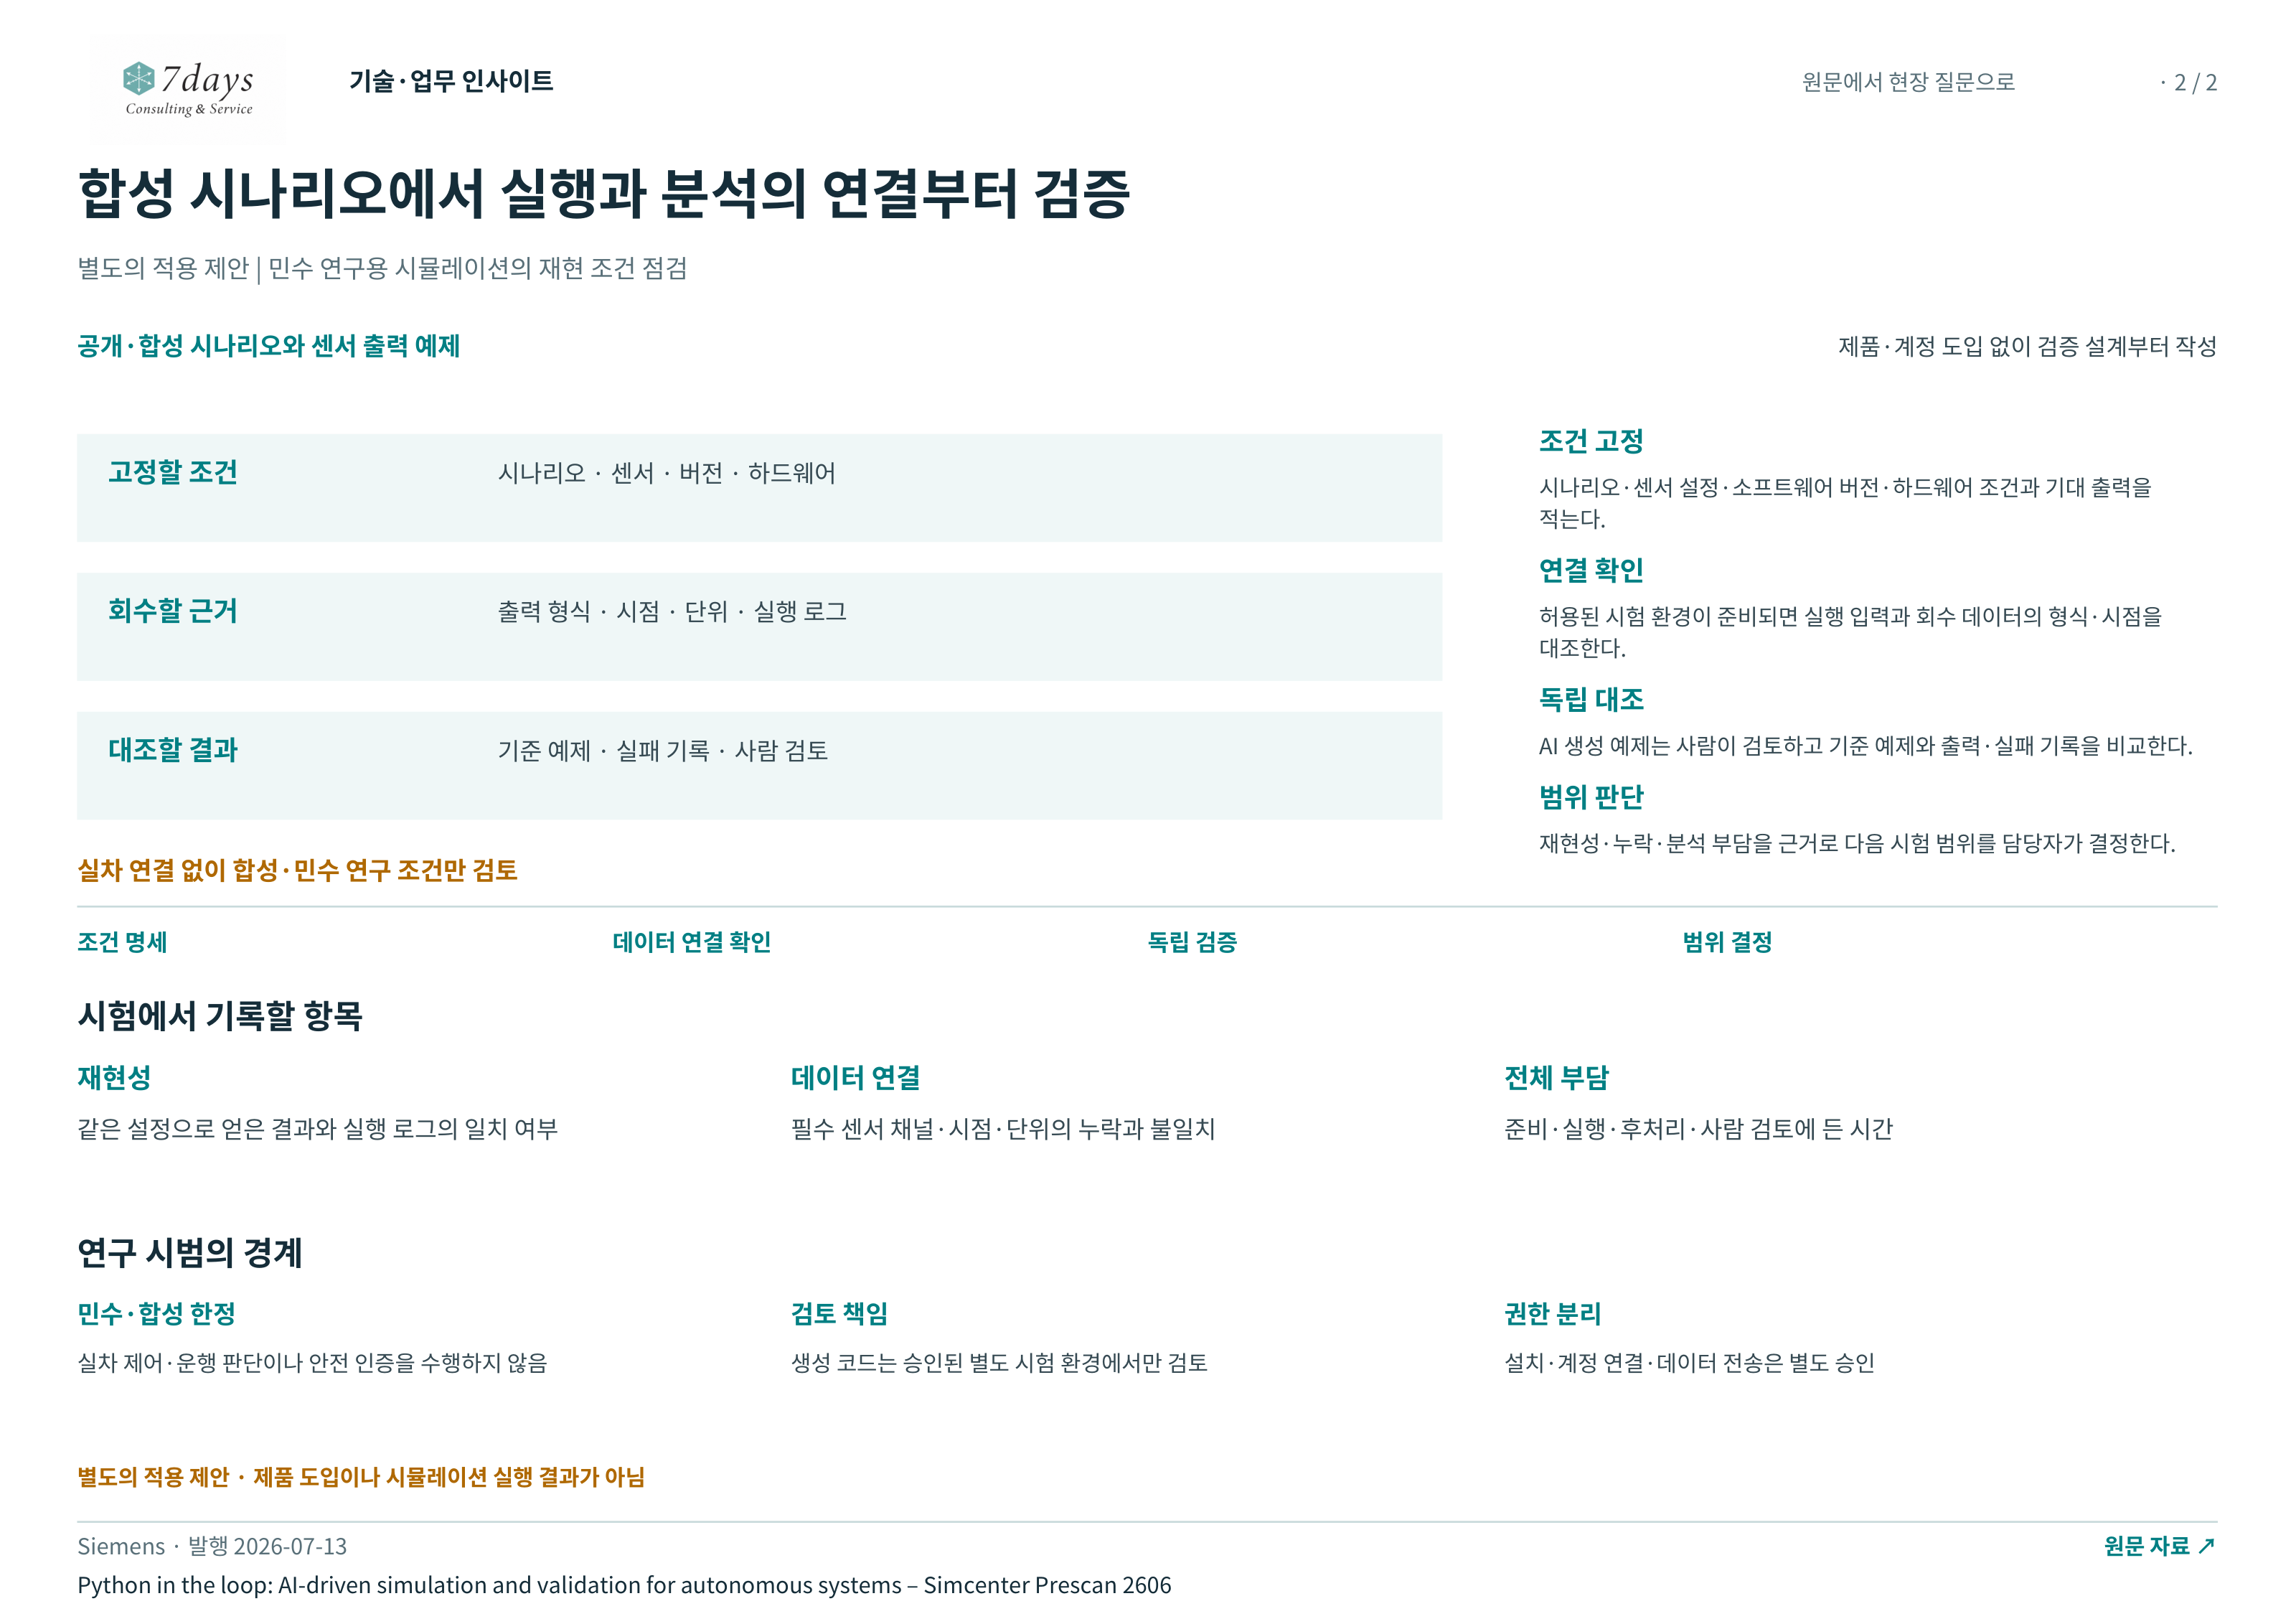
Python 시뮬레이션 루프의 연결과 검증 Siemens · Python in the loop: AI-driven simulation and validation for autonomous systems – Simcenter Prescan 2606 · 발행 2026-07-13 원문에서 현장 질문으로 분류: 제조 R&D · AI 트렌드 · 업무혁신 별도의 적용 제안 합성 시나리오에서 실행과 분석의 연결부터 검증 민수 연구용 시뮬레이션의 재현 조건 점검 공개·합성 시나리오와 센서 출력 예제 제품·계정 도입 없이 검증 설계부터 작성 1. 조건 고정: 시나리오·센서 설정·소프트웨어 버전·하드웨어 조건과 기대 출력을 적는다. 2. 연결 확인: 허용된 시험 환경이 준비되면 실행 입력과 회수 데이터의 형식·시점을 대조한다. 3. 독립 대조: AI 생성 예제는 사람이 검토하고 기준 예제와 출력·실패 기록을 비교한다. 4. 범위 판단: 재현성·누락·분석 부담을 근거로 다음 시험 범위를 담당자가 결정한다. 고정할 조건은 시나리오 · 센서 · 버전 · 하드웨어다. 회수할 근거는 출력 형식 · 시점 · 단위 · 실행 로그이며, 대조할 결과는 기준 예제 · 실패 기록 · 사람 검토다. 실차 연결 없이 합성·민수 연구 조건만 검토한다. 시험에서 기록할 항목 재현성: 같은 설정으로 얻은 결과와 실행 로그의 일치 여부 데이터 연결: 필수 센서 채널·시점·단위의 누락과 불일치 전체 부담: 준비·실행·후처리·사람 검토에 든 시간 연구 시범의 경계 민수·합성 한정: 실차 제어·운행 판단이나 안전 인증을 수행하지 않음 검토 책임: 생성 코드는 승인된 별도 시험 환경에서만 검토 권한 분리: 설치·계정 연결·데이터 전송은 별도 승인 검토 순서: 조건 명세 → 데이터 연결 확인 → 독립 검증 → 범위 결정 별도의 적용 제안 · 제품 도입이나 시뮬레이션 실행 결과가 아님 원문 자료: https://blogs.sw.siemens.com/simcenter/python-in-the-loop-ai-driven-simulation-and-validation-for-autonomous-systems-simcenter-prescan-2606/
합성 시나리오에서 실행과 분석의 연결부터 검증
민수 연구용 시뮬레이션의 재현 조건 점검
공개·합성 시나리오와 센서 출력 예제
제품·계정 도입 없이 검증 설계부터 작성
조건 고정
시나리오·센서 설정·소프트웨어 버전·하드웨어 조건과 기대 출력을 적는다.
연결 확인
허용된 시험 환경이 준비되면 실행 입력과 회수 데이터의 형식·시점을 대조한다.
독립 대조
AI 생성 예제는 사람이 검토하고 기준 예제와 출력·실패 기록을 비교한다.
범위 판단
재현성·누락·분석 부담을 근거로 다음 시험 범위를 담당자가 결정한다.
시험에서 기록할 항목
재현성
같은 설정으로 얻은 결과와 실행 로그의 일치 여부
데이터 연결
필수 센서 채널·시점·단위의 누락과 불일치
전체 부담
준비·실행·후처리·사람 검토에 든 시간
연구 시범의 경계
민수·합성 한정
실차 제어·운행 판단이나 안전 인증을 수행하지 않음
검토 책임
생성 코드는 승인된 별도 시험 환경에서만 검토
권한 분리
설치·계정 연결·데이터 전송은 별도 승인
- 조건 명세
- 데이터 연결 확인
- 독립 검증
- 범위 결정