SOURCE SUMMARY
원문 핵심 요약
AI 중심 자율주행의 아키텍처와 검증 과제
모델 성능만으로 시스템을 판단할 수 없다
메모리 대역폭·지연·설명 가능성을 함께 설계
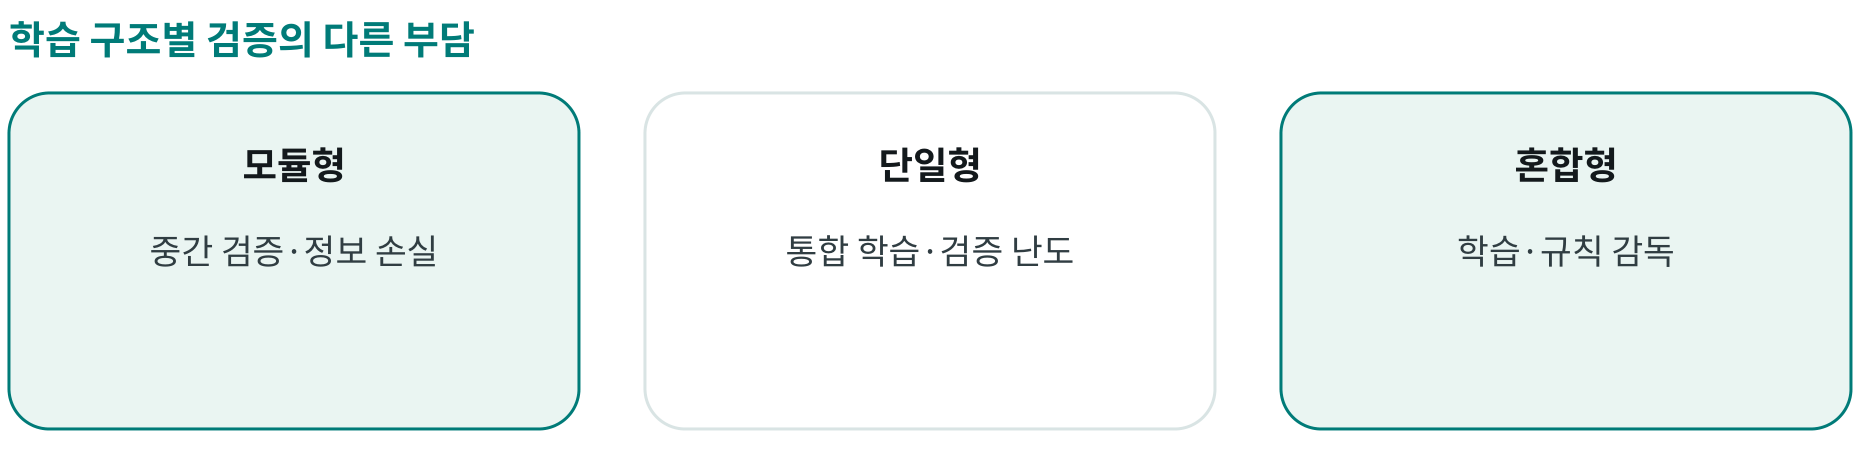
모듈형 학습
중간 출력을 따로 검증하기 쉽지만 인터페이스에서 정보가 손실될 수 있다
단일 모델
정보 손실을 줄일 수 있으나 데이터·연산·검증 부담이 커진다
혼합형 구성
학습 모델에 규칙 기반 안전 감독을 결합한다
구조별 장단점이며 어느 방식의 안전성을 보증하는 비교가 아님
원문이 제시한 핵심
새 병목
최고 연산량보다 메모리 이동과 예측 가능한 지연이 설계 제약이 될 수 있다
업무와 시스템을 바꾸는 방법
검증의 변화
희귀 상황과 폐루프 시험
대규모 시뮬레이션과 실제 데이터를 통해 실패 조건과 드문 상황을 평가한다.
공동 설계
소프트웨어 요구에서 출발
모델·센서·칩·메모리를 함께 설계하고 기능별 지연·안전 요구를 고려한다.
개발 인프라
비용·통제·탄력성
클라우드와 전용 설비를 데이터 주권·수요 변동·비용에 맞춰 선택한다.
원문의 방법과 조건을 함께 읽어야 한다
APPLICATION PROPOSAL
별도의 적용 제안
우리의 적용 제안 AI 기능의 시스템 요구 추적
비전 검사 기능에서 모델·컴퓨팅·제어 요구를 연결
한 검사 장비 · 대표 정상·이상 시나리오
제어 명령 없이 재현 시험부터 시작
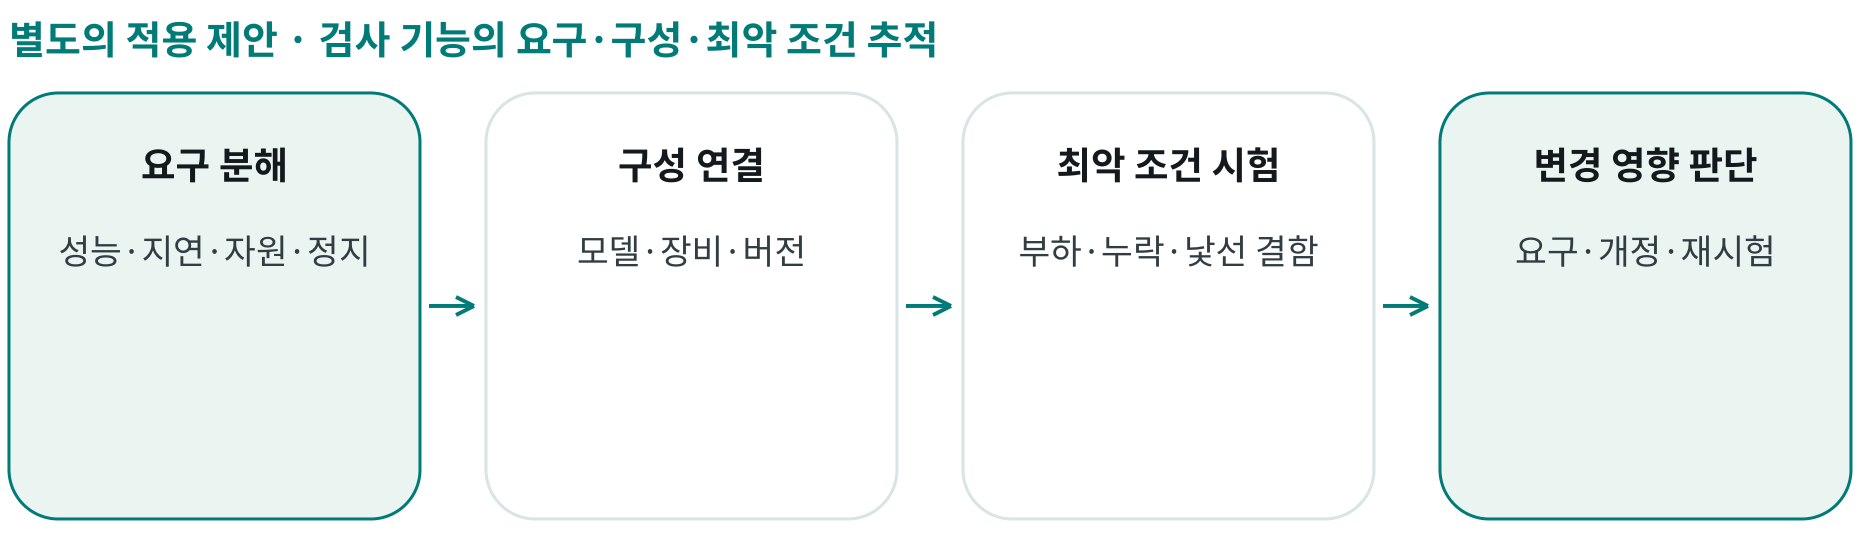
요구 분해
검출 성능·최대 지연·자원 한계·안전 정지 조건을 따로 정의한다
구성 연결
모델·카메라·메모리·칩·소프트웨어 버전을 시스템 BOM에 연결한다
최악 조건 시험
높은 부하·센서 누락·낯선 결함에서 지연과 오판을 함께 측정한다
변경 영향 판단
모델이나 부품 개정 시 영향을 받는 요구와 재시험 목록을 갱신한다
속도와 품질을 함께 검증
최악 응답시간
평균 외에 지연 상한과 초과 건수를 확인
결함별 정확도
희귀 결함의 미검과 정상의 오검을 별도 측정
변경 추적성
변경된 구성품과 요구·시험의 연결 완결성
책임과 통제 경계
안전 경계
안전 정지와 설비 제어는 기존 검증 체계 유지
출시 승인
모델 성능만으로 기능 출시를 승인하지 않음
시험 재현
데이터·모델·장비 구성을 고정하고 결과 보존
- 범위·기준선 확정
- 과거 사례 재현
- 현행 업무와 비교
- 검증 후 확대 판단