SOURCE SUMMARY
원문 핵심 요약
GM 로봇 전략 책임자 Mikell Taylor의 현장 적용 관점
기술보다 먼저 맞출 운용설계영역
ODD는 시스템이 제대로 작동하도록 정의한 조건의 범위
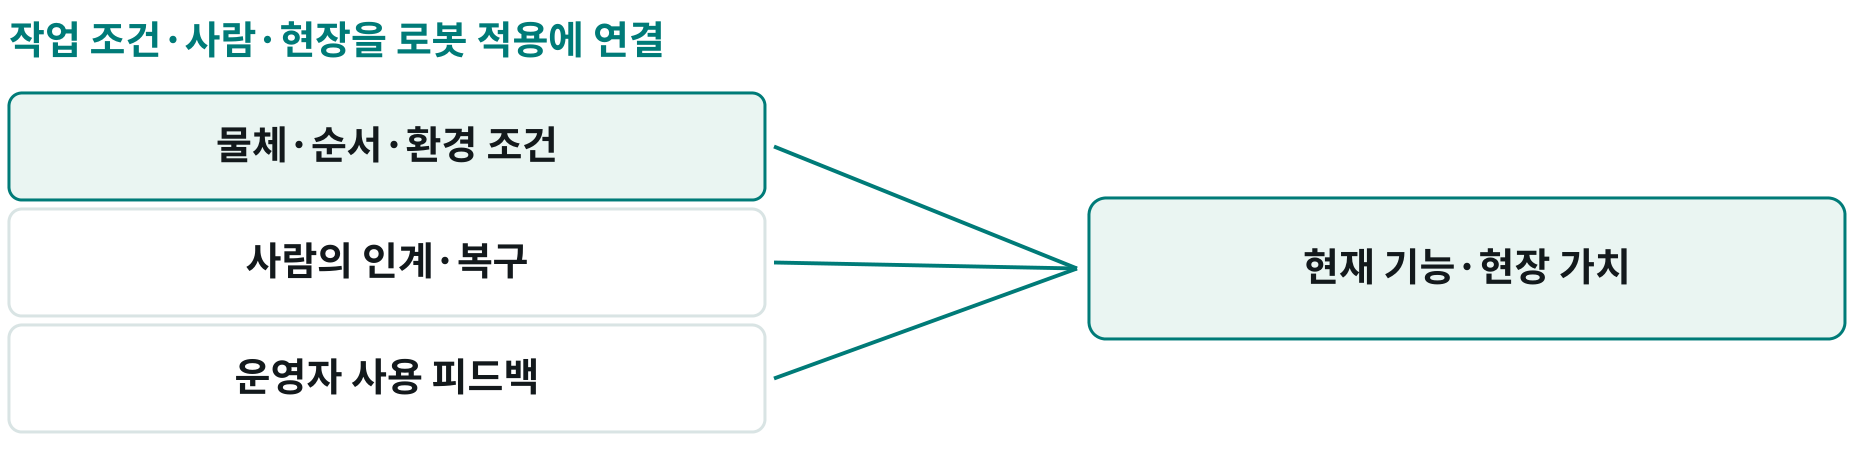
작업 조건
무엇을 어떤 물체·순서·환경에서 수행하는가
현재 가능한 범위
로봇의 실제 기능을 현장의 가치와 연결
사람의 역할
누가 인계·예외·품질·복구를 맡는가
인터뷰의 설계 관점이며 ODD 정의만으로 안전이 인증되는 것은 아님
자동차 생산과 물류의 차이
직렬 의존성에 주의
제조라인은 한 설비의 중단이 후속 흐름에 미치는 영향을 함께 봐야 한다
현장 제품으로 만드는 세 설계 과제
작업자 참여
실제 피드백을 일찍 반영
실험실 시연을 넘어 운영자가 필요로 하는 신뢰성과 사용성을 확인한다.
공간에서 업무 공유로
서로 작업을 넘기는 체계
같은 공간에 있는 것을 넘어 사람·로봇 간 작업 인계와 공동 수행을 설계한다.
전체 스택 공동설계
기계·소프트웨어·공정
하드웨어나 AI 한 부분만이 아니라 통합 시스템과 제품·공정 방식을 함께 재고한다.
생산성 외에도 품질·신뢰성·인체공학적 위험 감소를 평가하고 역할 전환에 필요한 역량을 준비한다.
APPLICATION PROPOSAL
별도의 적용 제안
사람과 로봇 사이의 작업 완료 조건을 검증한다
한 조립 공정에서 인계·확인·실패·복구 흐름을 명확히
제안 범위 · 공정 1개 · 승인된 격리 시험 환경
기존 작업 관찰과 상태 흐름 검토부터 시작
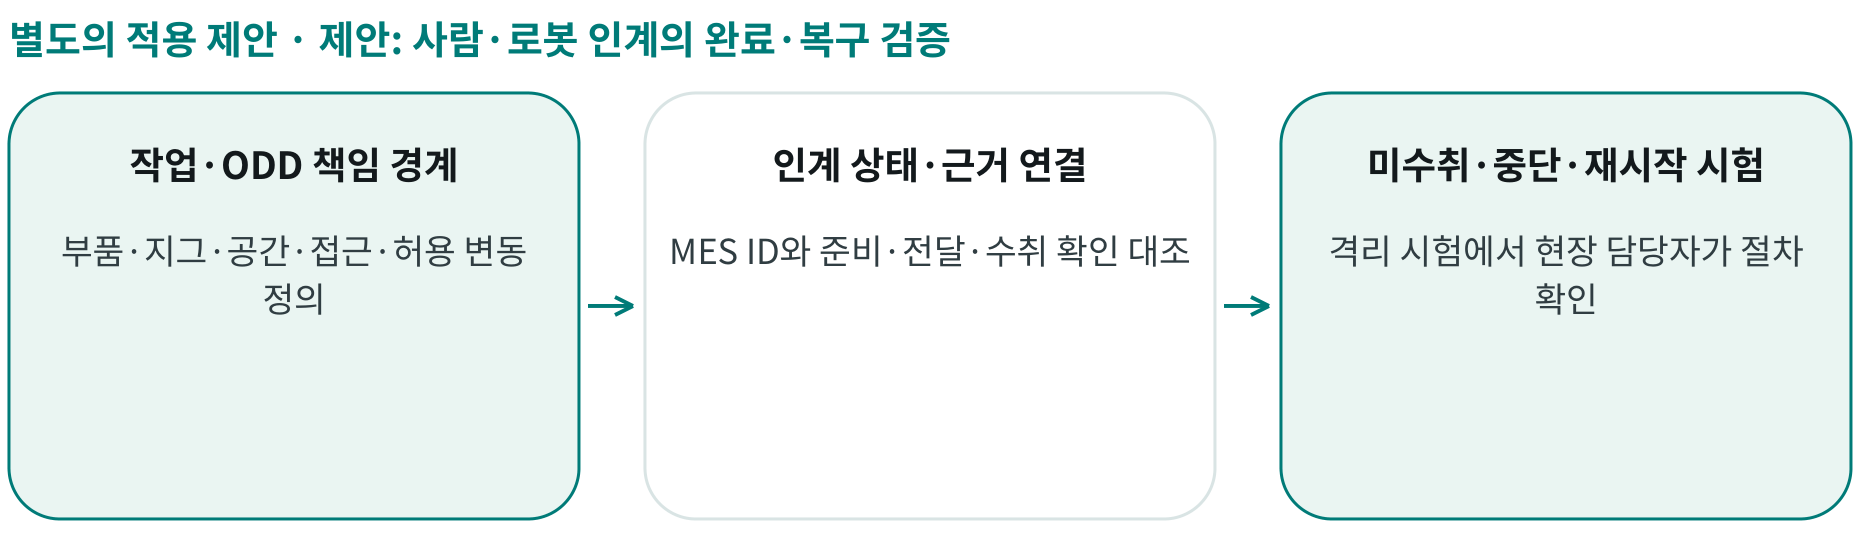
작업 경계와 ODD
부품·지그·공간·작업자 접근·허용 변동을 정하고 사람과 로봇의 책임 경계 정의
인계 상태 연결
MES 작업·제품 ID와 로봇의 준비·전달·수취 확인 상태를 대조해 이중 처리와 완료 오인 방지
예외·복구 검증
미수취·오부품·중단·재시작을 승인된 시험 조건에서 재현하고 현장 담당자가 절차 확인
개별 동작보다 인계의 신뢰성을 확인
정상 인계율
품질·수취 확인까지 오류 없이 마친 작업 비율
중단과 복구
인계 실패의 원인·복구 시간과 후속 공정 대기를 측정
현장 부담
사람의 반복 확인·재작업·불편을 기록해 단순 동작시간 절감과 함께 평가
작업 상태와 안전 상태를 구분
안전 제어
안전 정지·접근 조건은 전문 담당자가 검증하며 업무 AI가 우회하지 못하게 분리
완료 증거
로봇 동작 종료만으로 MES 작업 완료를 처리하지 않고 수취·품질 근거 확인
범위 변경
부품·배치·작업자 경로가 바뀌면 ODD와 인계 시험을 다시 검토
- 작업·ODD 범위 정의
- 인계 상태·근거 설계
- 실패·복구 시험
- 현장·품질·안전 승인