SOURCE SUMMARY
원문 핵심 요약
건설 현장 휴머노이드의 가능성과 준비 과제
현재는 파일럿 단계의 미래 구상
비정형 현장의 이동·조작·안전·경제성 장벽
초기 작업
변동이 낮고 반복적인 제한 작업부터 검토한다
적합성 평가
협업 수준·훈련 용이성·손재주·환경 구조를 비교한다
현장 전 검증
작업 데이터와 디지털 트윈으로 성능을 평가한다
범용 로봇이 전문 작업용 로봇보다 실제로 가치가 큰지 먼저 판단
원문이 제시한 핵심
사람의 감독
복잡한 문제와 해결 경로는 사람이 확인하고 개입한다
업무와 시스템을 바꾸는 방법
준비 데이터
작업 시연과 현장 조건
영상·장비·원격조작 기록 등을 확보하고 센서·통신 기반을 준비한다.
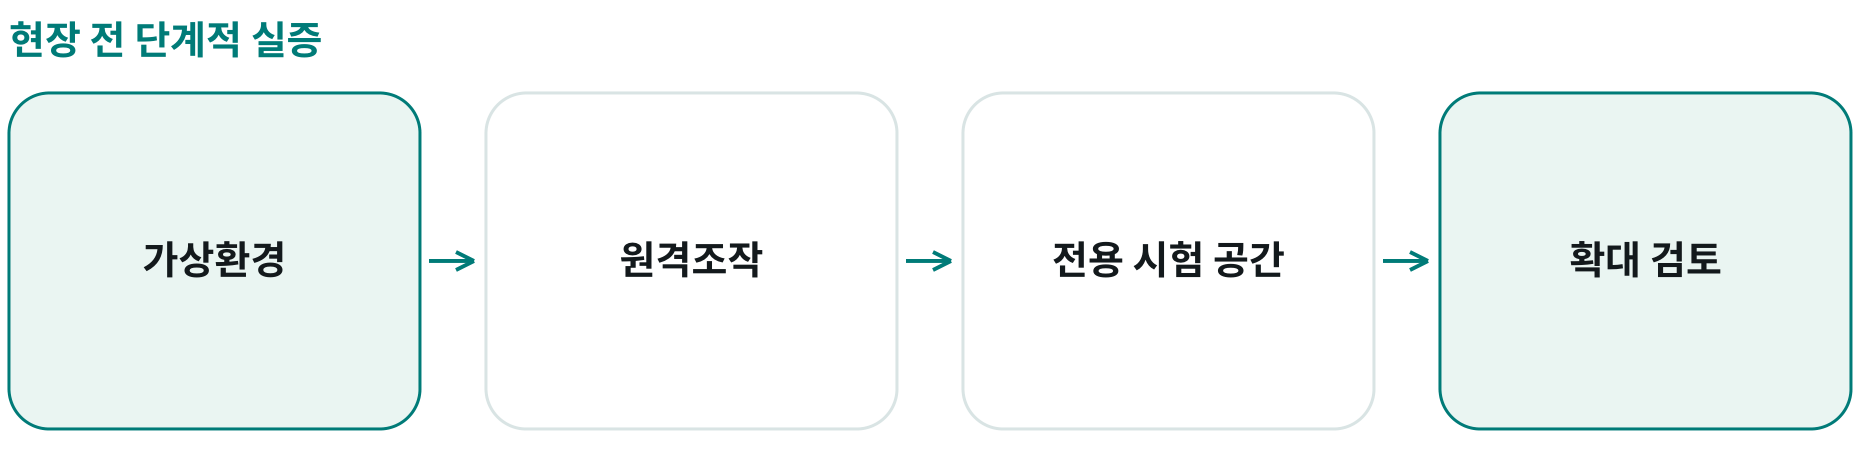
단계적 실증
가상환경에서 현장으로
시뮬레이션 뒤 원격조작·전용 시험 공간을 거쳐 자율 작업 확대를 검토한다.
안전의 미해결점
성능 외 필수 조건
충돌·고장·사이버보안·판단 투명성과 규제·보험의 불확실성을 다뤄야 한다.
원문의 방법과 조건을 함께 읽어야 한다
APPLICATION PROPOSAL
별도의 적용 제안
우리의 적용 제안 부품 운반 작업의 로봇 적합성
휴머노이드와 기존 자동화 대안을 같은 작업에서 비교
1개 공장 · 분리된 모의 운반 구역
실설비 투입 전 시뮬레이션과 안전 검토
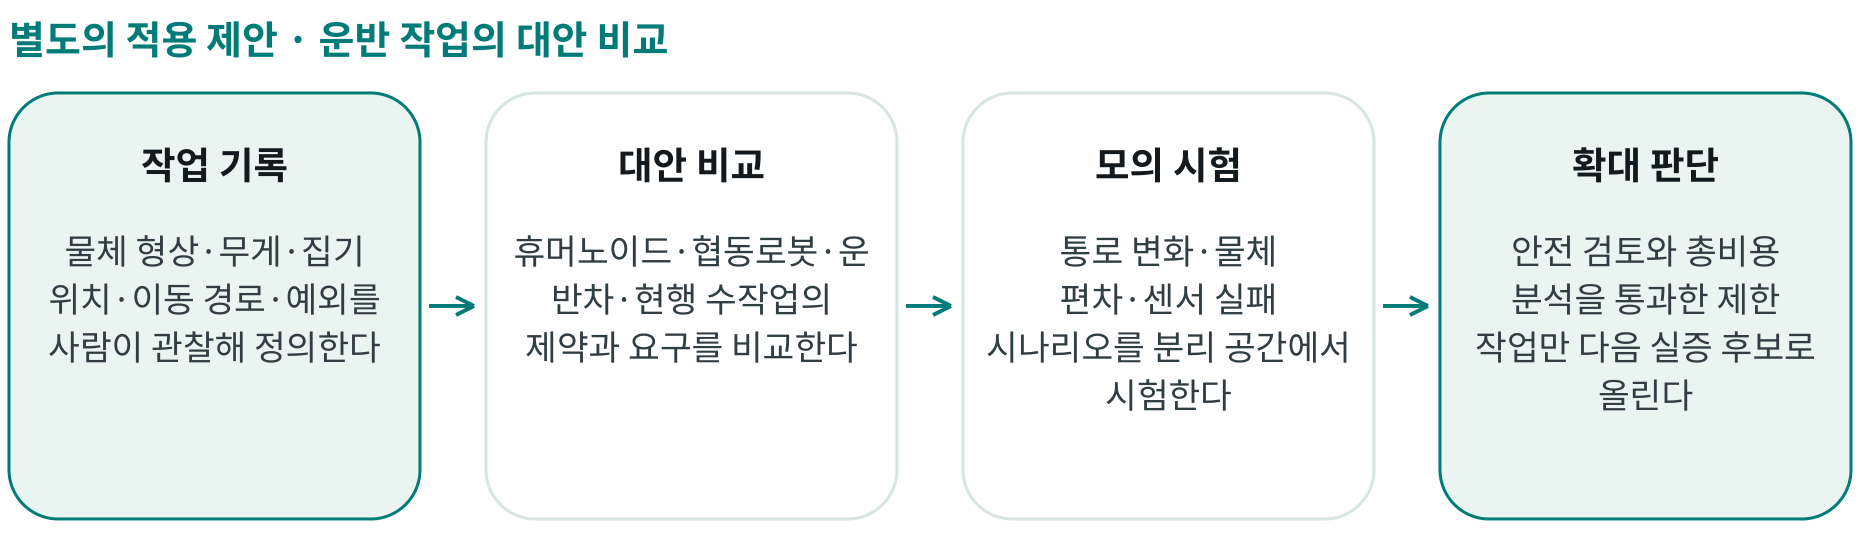
작업 기록
물체 형상·무게·집기 위치·이동 경로·예외를 사람이 관찰해 정의한다
대안 비교
휴머노이드·협동로봇·운반차·현행 수작업의 제약과 요구를 비교한다
모의 시험
통로 변화·물체 편차·센서 실패 시나리오를 분리 공간에서 시험한다
확대 판단
안전 검토와 총비용 분석을 통과한 제한 작업만 다음 실증 후보로 올린다
속도와 품질을 함께 검증
완료 신뢰성
성공률과 사람 개입 횟수를 작업 조건별로 구분
안전 여유
접근·정지·실패 복귀 조건이 검증됐는지 확인
총비용
장비 외 통합·감독·충전·정비·정지 비용 포함
책임과 통제 경계
현장 분리
미검증 로봇과 작업자가 같은 구역에서 일하지 않음
안전 승인
안전 책임자의 위험 평가와 시험계획 승인 필요
자율성 제한
충돌·통신·센서 이상 시 중단하고 수동 복귀
- 범위·기준선 확정
- 과거 사례 재현
- 현행 업무와 비교
- 검증 후 확대 판단