로봇 변경은 전체 시스템으로 검증
Mars exploration pushes the boundaries of AI: An interview with NASA’s Vandi Verma
공식 원문 보기SOURCE SUMMARY
원문 핵심 요약
이미지 전체 텍스트
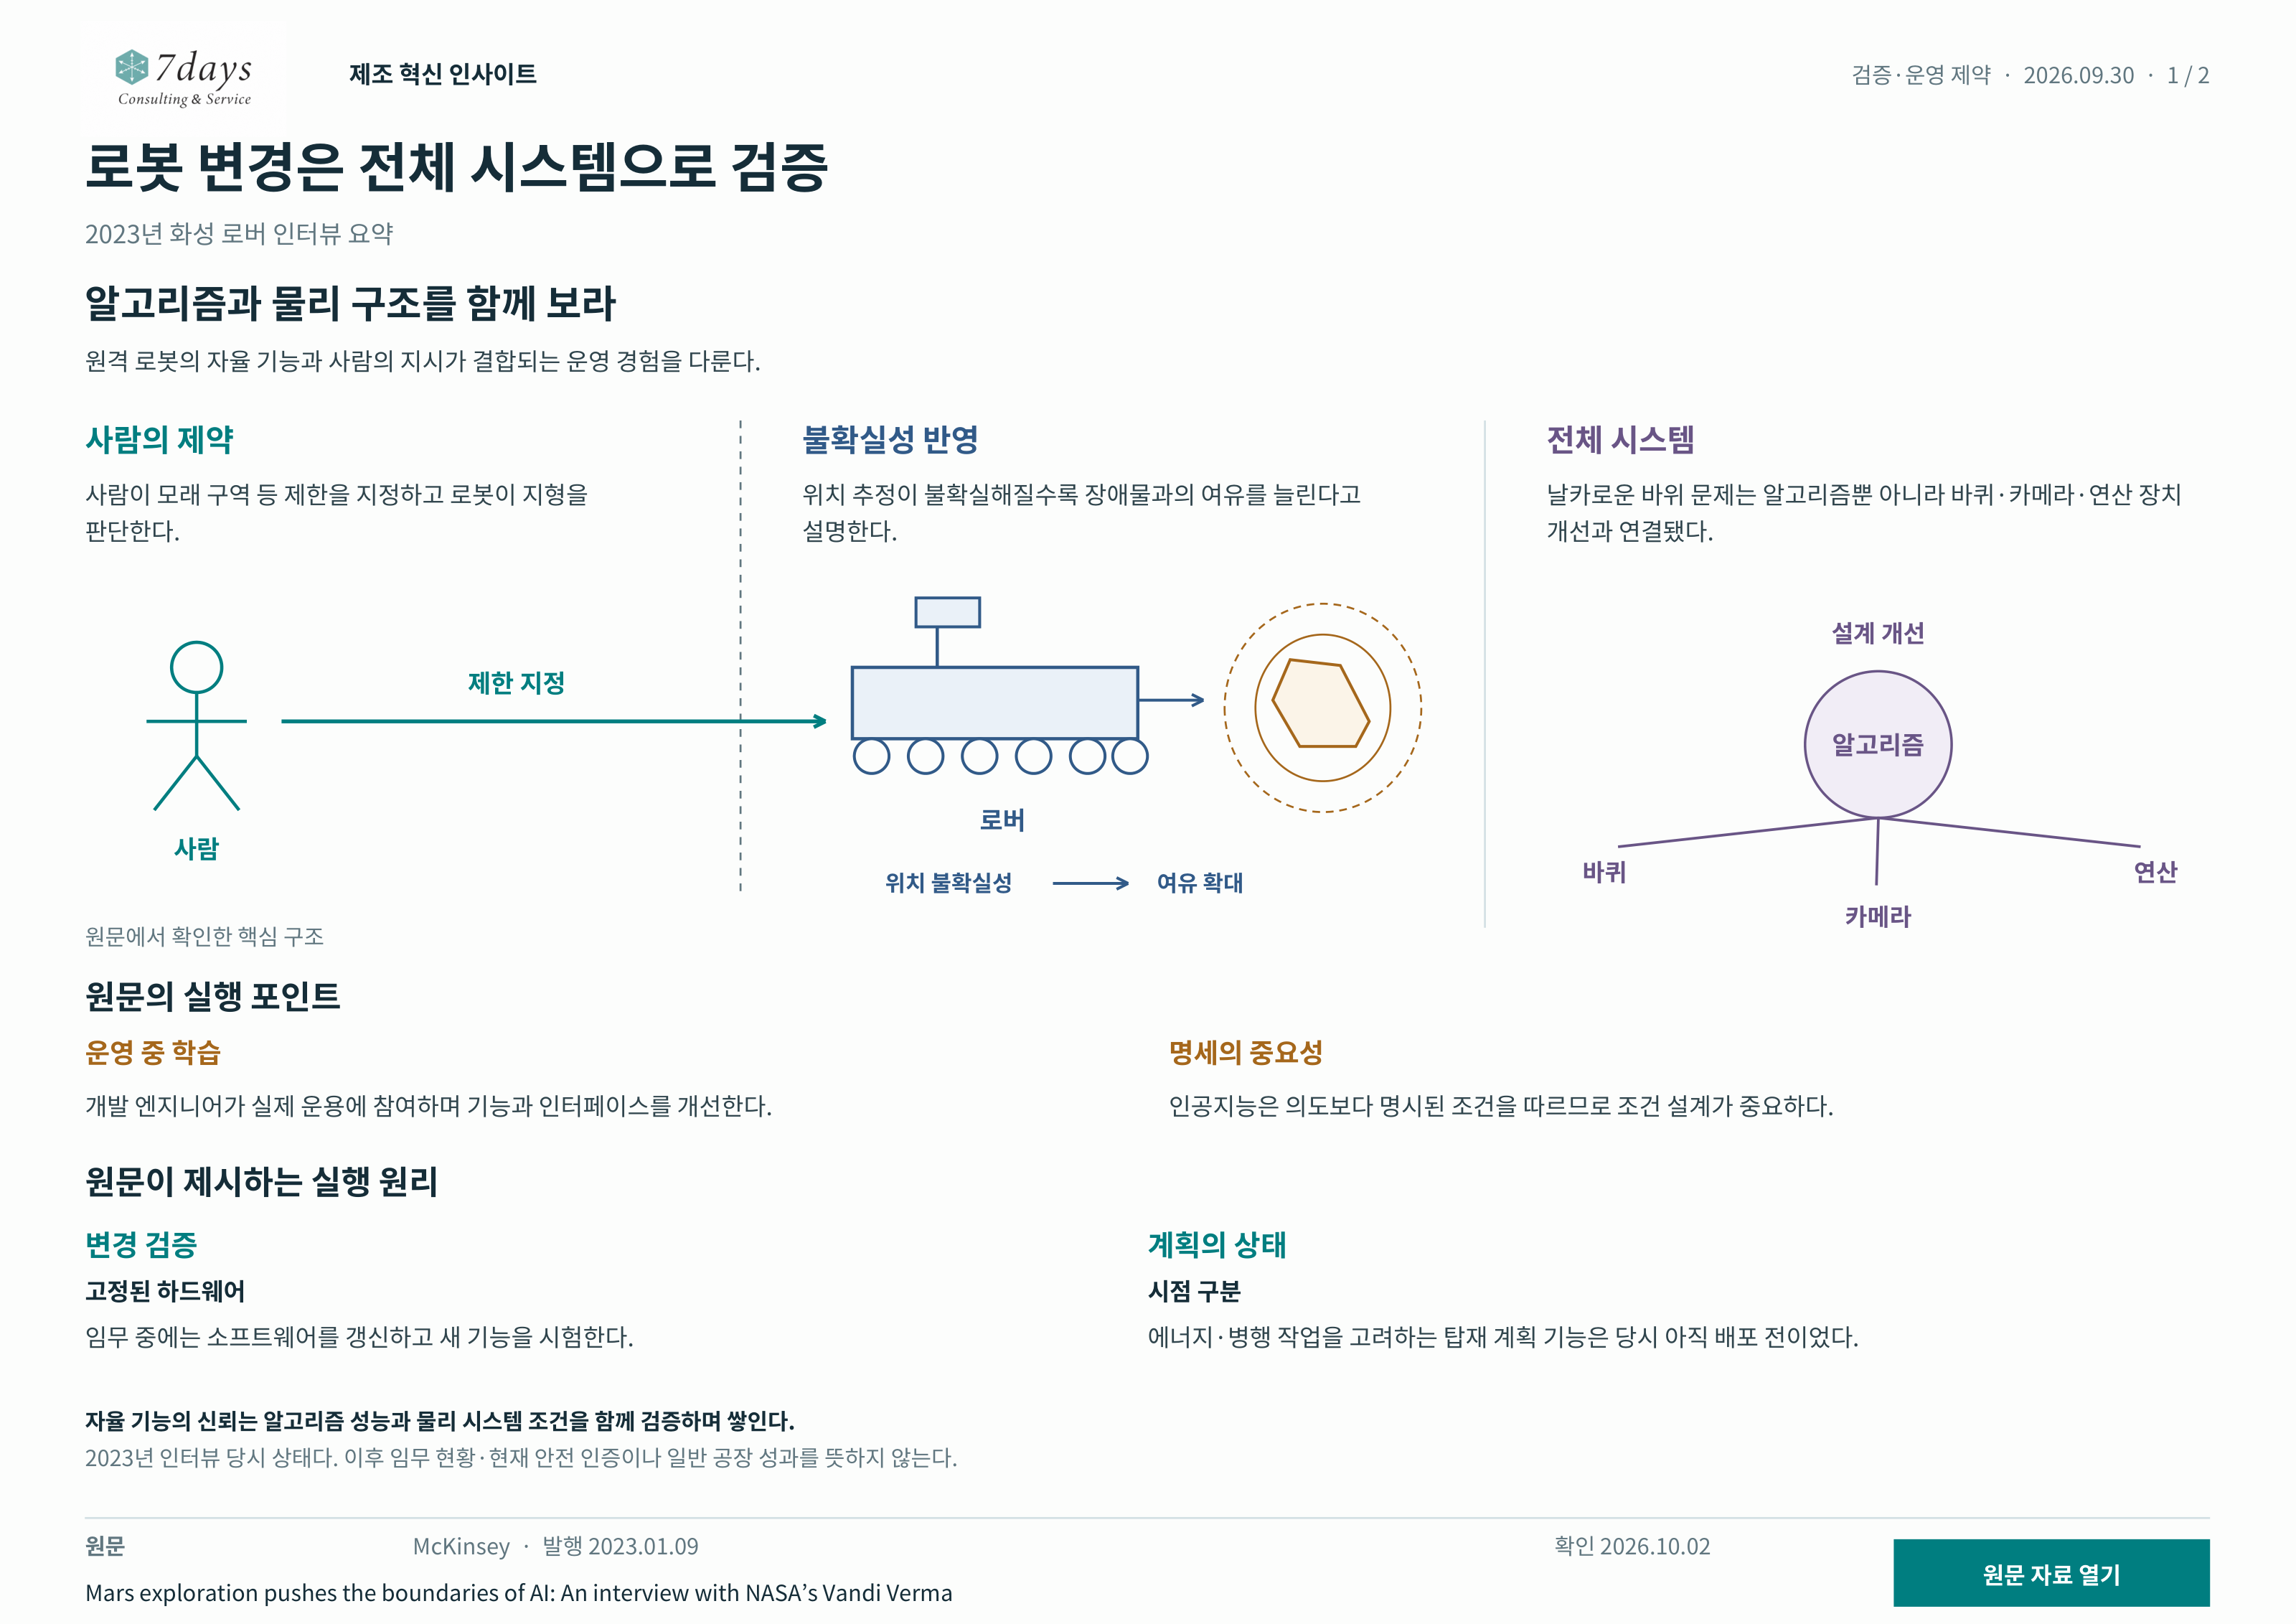
제조 혁신 인사이트 검증·운영 제약 · 2026.09.30 · 1 / 2 로봇 변경은 전체 시스템으로 검증 2023년 화성 로버 인터뷰 요약 알고리즘과 물리 구조를 함께 보라 원격 로봇의 자율 기능과 사람의 지시가 결합되는 운영 경험을 다룬다. 사람의 제약 사람이 모래 구역 등 제한을 지정하고 로봇이 지형을 판단한다. 불확실성 반영 위치 추정이 불확실해질수록 장애물과의 여유를 늘린다고 설명한다. 사람 제한 지정 로버 위치 불확실성 여유 확대 전체 시스템 날카로운 바위 문제는 알고리즘뿐 아니라 바퀴·카메라·연산 장치 개선과 연결됐다. 설계 개선 알고리즘 바퀴 카메라 연산 원문에서 확인한 핵심 구조 원문의 실행 포인트 운영 중 학습 개발 엔지니어가 실제 운용에 참여하며 기능과 인터페이스를 개선한다. 명세의 중요성 인공지능은 의도보다 명시된 조건을 따르므로 조건 설계가 중요하다. 원문이 제시하는 실행 원리 변경 검증 고정된 하드웨어 임무 중에는 소프트웨어를 갱신하고 새 기능을 시험한다. 계획의 상태 시점 구분 에너지·병행 작업을 고려하는 탑재 계획 기능은 당시 아직 배포 전이었다. 자율 기능의 신뢰는 알고리즘 성능과 물리 시스템 조건을 함께 검증하며 쌓인다. 2023년 인터뷰 당시 상태다. 이후 임무 현황·현재 안전 인증이나 일반 공장 성과를 뜻하지 않는다. 원문 McKinsey · 발행 2023.01.09 확인 2026.10.02 Mars exploration pushes the boundaries of AI: An interview with NASA’s Vandi Verma 원문 자료 열기 점선 경계는 역할, 타원은 여유다. 우측 연결은 설계 의존관계이며 현지 교체가 아니다.
2023년 화성 로버 인터뷰 요약
알고리즘과 물리 구조를 함께 보라
원격 로봇의 자율 기능과 사람의 지시가 결합되는 운영 경험을 다룬다.
사람의 제약
사람이 모래 구역 등 제한을 지정하고 로봇이 지형을 판단한다.
불확실성 반영
위치 추정이 불확실해질수록 장애물과의 여유를 늘린다고 설명한다.
전체 시스템
날카로운 바위 문제는 알고리즘뿐 아니라 바퀴·카메라·연산 장치 개선과 연결됐다.
원문에서 확인한 핵심 구조
원문의 실행 포인트
운영 중 학습
개발 엔지니어가 실제 운용에 참여하며 기능과 인터페이스를 개선한다.
명세의 중요성
인공지능은 의도보다 명시된 조건을 따르므로 조건 설계가 중요하다.
원문이 제시하는 실행 원리
변경 검증
고정된 하드웨어
임무 중에는 소프트웨어를 갱신하고 새 기능을 시험한다.
계획의 상태
시점 구분
에너지·병행 작업을 고려하는 탑재 계획 기능은 당시 아직 배포 전이었다.
자율 기능의 신뢰는 알고리즘 성능과 물리 시스템 조건을 함께 검증하며 쌓인다.
APPLICATION PROPOSAL
별도의 적용 제안
이미지 전체 텍스트
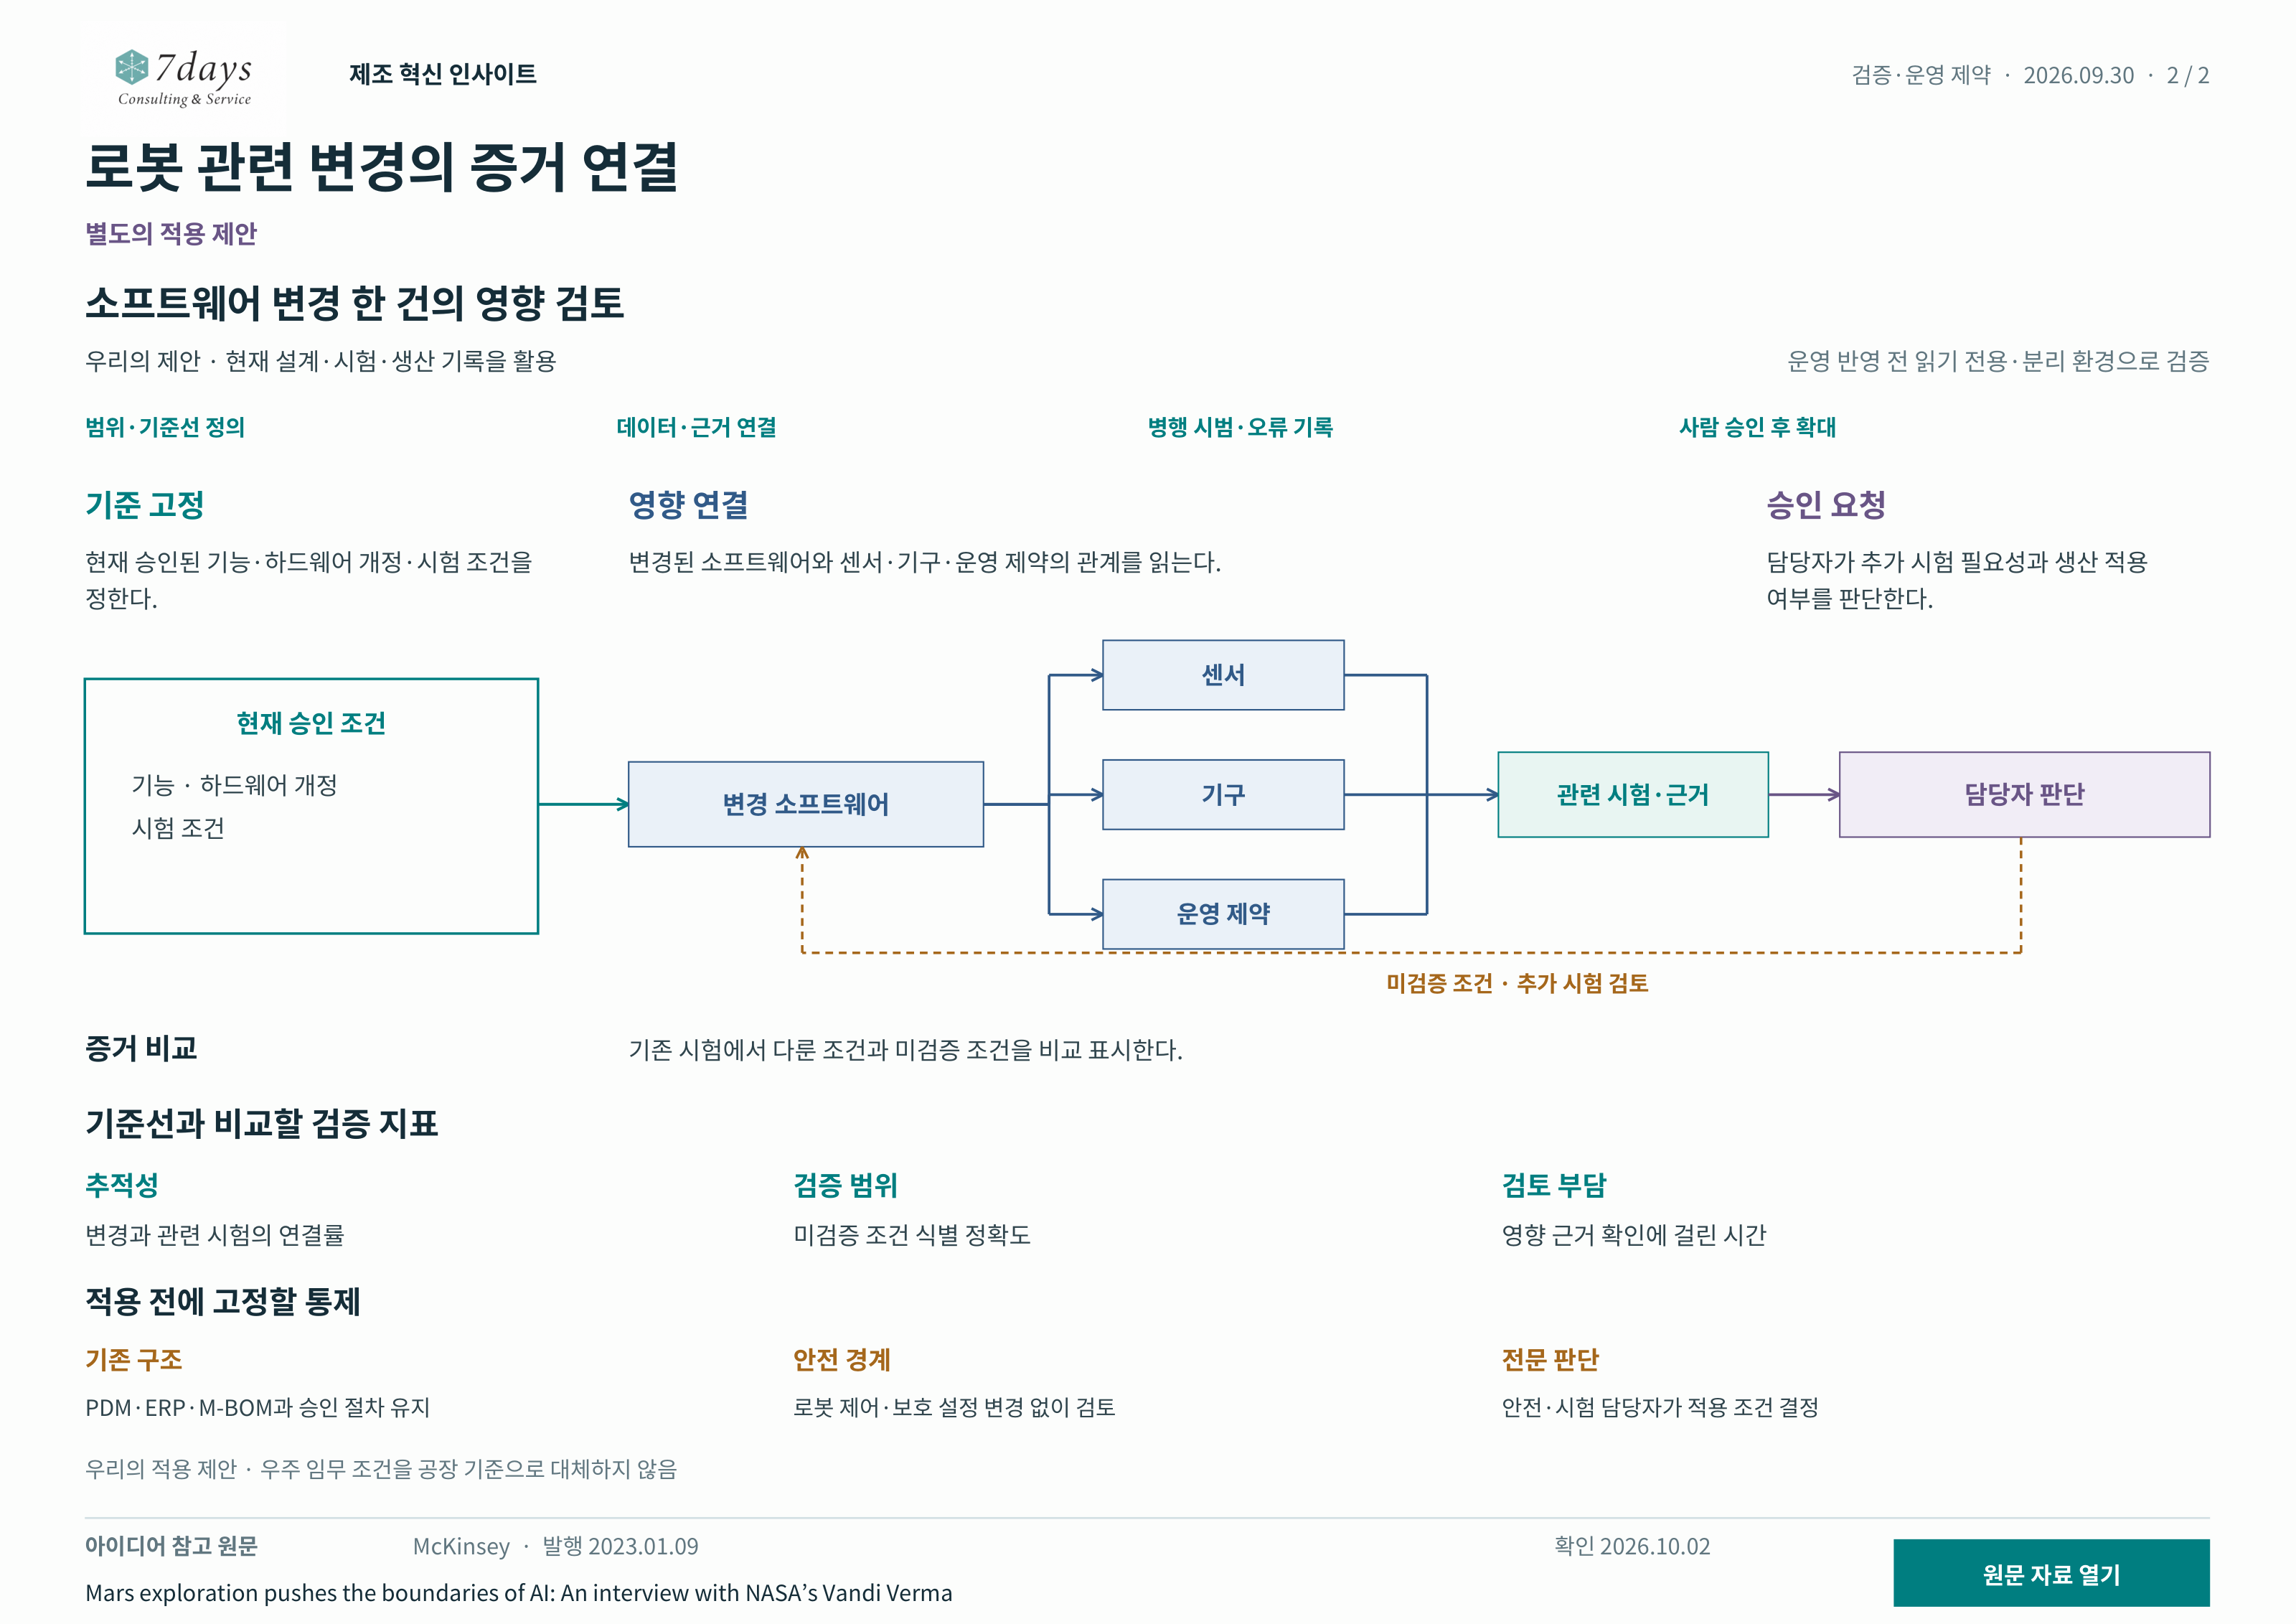
제조 혁신 인사이트 검증·운영 제약 · 2026.09.30 · 2 / 2 로봇 관련 변경의 증거 연결 별도의 적용 제안 소프트웨어 변경 한 건의 영향 검토 우리의 제안 · 현재 설계·시험·생산 기록을 활용 운영 반영 전 읽기 전용·분리 환경으로 검증 범위·기준선 정의 데이터·근거 연결 병행 시범·오류 기록 사람 승인 후 확대 기준 고정 현재 승인된 기능·하드웨어 개정·시험 조건을 정한다. 영향 연결 변경된 소프트웨어와 센서·기구·운영 제약의 관계를 읽는다. 승인 요청 담당자가 추가 시험 필요성과 생산 적용 여부를 판단한다. 현재 승인 조건 기능 · 하드웨어 개정 시험 조건 변경 소프트웨어 센서 기구 운영 제약 관련 시험·근거 담당자 판단 미검증 조건 · 추가 시험 검토 증거 비교 기존 시험에서 다룬 조건과 미검증 조건을 비교 표시한다. 기준선과 비교할 검증 지표 추적성 변경과 관련 시험의 연결률 검증 범위 미검증 조건 식별 정확도 검토 부담 영향 근거 확인에 걸린 시간 적용 전에 고정할 통제 기존 구조 PDM·ERP·M-BOM과 승인 절차 유지 안전 경계 로봇 제어·보호 설정 변경 없이 검토 전문 판단 안전·시험 담당자가 적용 조건 결정 우리의 적용 제안 · 우주 임무 조건을 공장 기준으로 대체하지 않음 아이디어 참고 원문 McKinsey · 발행 2023.01.09 확인 2026.10.02 Mars exploration pushes the boundaries of AI: An interview with NASA’s Vandi Verma 원문 자료 열기 왼쪽의 승인된 기능·하드웨어 개정·시험 조건이 비교 기준이다. 변경 소프트웨어에서 센서, 기구, 운영 제약으로 갈라지는 실선은 영향 관계를 읽는 경로다. 세 관계는 관련 시험·근거에 합류하여 담당자 판단으로 이어진다. 아래 점선은 미검증 조건을 추가 시험 검토로 되돌리는 경로다. 검증 조건과 미검증 조건을 비교하며 지표는 측정 예정 항목이고 결과값을 제시하지 않는다. 현재 제어·보호 설정은 변경하지 않는다.
로봇 관련 변경의 증거 연결
소프트웨어 변경 한 건의 영향 검토
우리의 제안 · 현재 설계·시험·생산 기록을 활용
운영 반영 전 읽기 전용·분리 환경으로 검증
기준 고정
현재 승인된 기능·하드웨어 개정·시험 조건을 정한다.
영향 연결
변경된 소프트웨어와 센서·기구·운영 제약의 관계를 읽는다.
증거 비교
기존 시험에서 다룬 조건과 미검증 조건을 비교 표시한다.
승인 요청
담당자가 추가 시험 필요성과 생산 적용 여부를 판단한다.
기준선과 비교할 검증 지표
추적성
변경과 관련 시험의 연결률
검증 범위
미검증 조건 식별 정확도
검토 부담
영향 근거 확인에 걸린 시간
적용 전에 고정할 통제
기존 구조
PDM·ERP·M-BOM과 승인 절차 유지
안전 경계
로봇 제어·보호 설정 변경 없이 검토
전문 판단
안전·시험 담당자가 적용 조건 결정
- 범위·기준선 정의
- 데이터·근거 연결
- 병행 시범·오류 기록
- 사람 승인 후 확대